


Oto-Propelled Modular Transporter (SPMT) prensipalman konsiste de modil divès kalite espesifikasyon, ekipe ak yon Inite Power Pack (PPU), osi byen ke sistèm elektrik, kontwòl ak idwolik. PPU a gen eleman tankou yon motè dyezèl, ponp idwolik, tank gaz, ak panèl kontwòl; motè a kondui ponp idwolik yo jenere pouvwa idwolik, ki an vire kondwi motè idwolik yo sou chak aks (chak wou kondwi bay 60 kN nan fòs kondwi) pou pouse machin nan. Anplis de sa, PPU a bay pouvwa idwolik pou leve / bese platfòm, volan aks, ak kontwòl machin an jeneral. Konfigirasyon PPU a ak transpòtè ilistre nan figi a (lè l sèvi avèk yon konfigirasyon 6-aks, 2-fichye kòm yon egzanp).
Pou transpòte chaj lajè, transpòtè yo ka makonnen lateralman pou fòme inite ki gen twa oswa plis dosye; pou chay siplemantè-long, yo ka makonnen longitudinal pou kreye divès kantite modil aks-ak pi gwo kouple sa ki lakòz pi wo kapasite chaj. Platfòm nan sipòte yon seri leve nan 1,500 mm ± 350 mm fasilite leve a ak pwezante nan kago. Inite transpò endividyèl yo ka opere nan inison (synchrone) lè yo konekte sistèm kontwòl yo, pandan y ap aks wou endividyèl yo ka vire poukont yo nan yon seri de +100 degre a -130 degre. Lè w vire aks yo nan ang espesifik alantou yon sant wotasyon deziyen, tout asanble machin nan ka egzekite tradiksyon lineyè nan nenpòt direksyon epi fè yon wotasyon 360 degre sou plas.
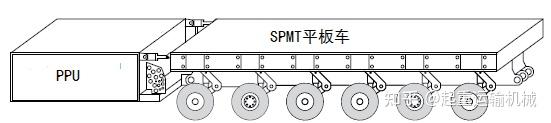
Dyagram chema transpòtè PPU ak SPMT
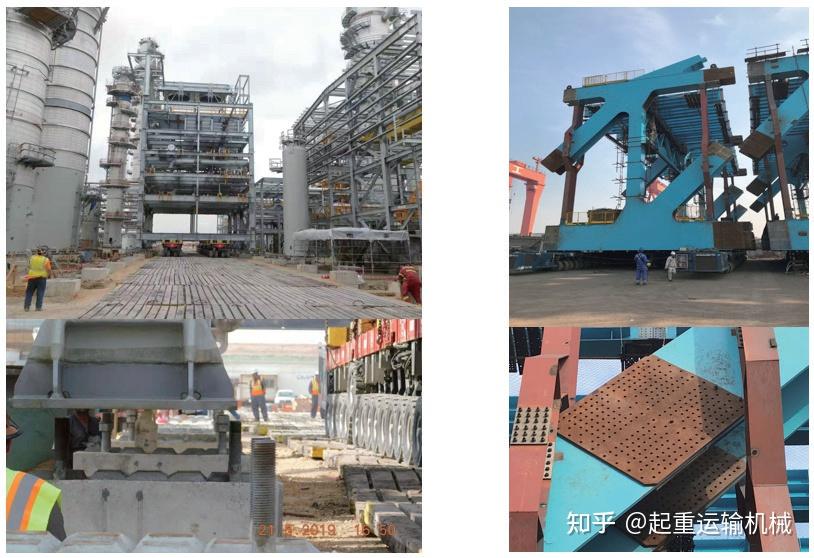
Posibilite pou pwezante ak enstale gwo modil lè l sèvi avèk SPMTs
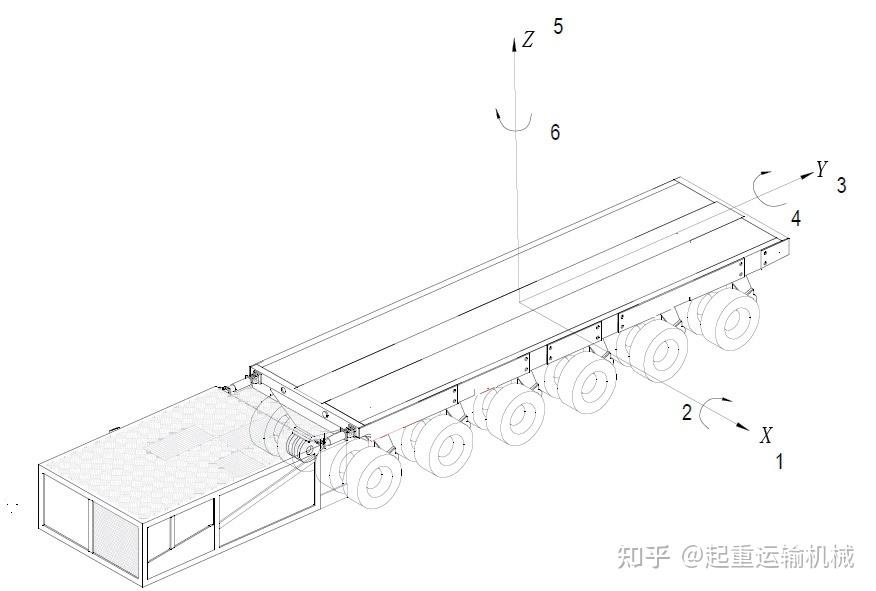
Jan yo montre nan figi a (lè l sèvi avèk yon konfigirasyon 6-aks, 2-fichye kòm yon egzanp), inite SPMT a kapab sis degre nan libète mouvman: tradiksyon sou aks X la (DOF 1), tradiksyon sou aks Y la (DOF 3), ak vètikal leve / bese sou aks Z la (DOF 5); li kapab tou fè pitching sou aks X (DOF 2), woule sou aks Y (DOF 4), ak wotasyon an plas sou aks Z (DOF 6).
2, 4, ak 5 Degre Libète: Fonksyone ak Prensip Kontwòl
Jan yo montre nan figi ki anwo a, 2, 4, ak 5 degre libète ka reyalize atravè sistèm sipò SPMT, ak kontwòl egzak operasyonèl pèmèt atravè yon koòdone moun-machin. Sikwi idwolik sistèm sipò SPMT a konsiste de liy doub sou chak bò-yonn bay fen distal (devan) ak lòt la proximal (dèyè). Konfigirasyon sa a bay yon total de kat liy sipò endepandan atravè de bò yo; chak liy konekte ak yon zòn sipò espesifik, kidonk etabli kat zòn sipò endepandan nan plan XY ki montre nan Figi 2.
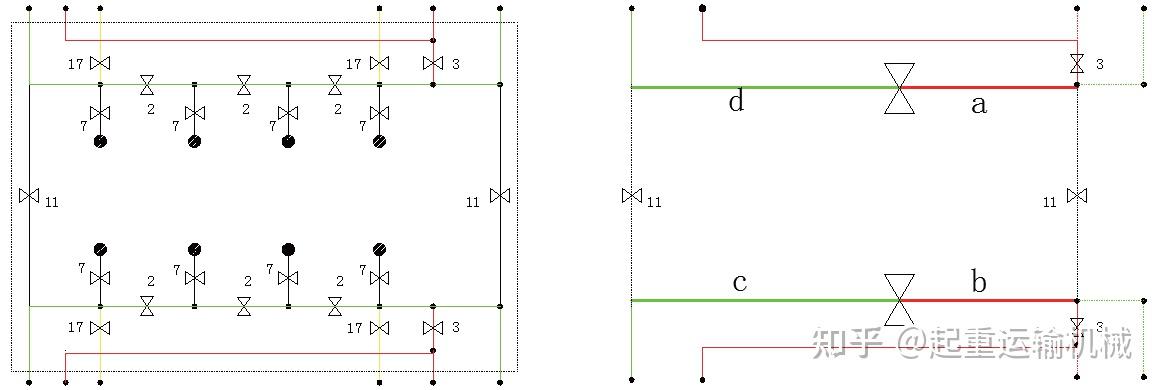
Jan yo montre nan figi a, pa konfigirasyon kò valv 2, 3, 11, ak 17, asanble SPMT a ka divize an kat zòn sipò endepandan (a, b, c, ak d); pandan y ap ka kontwole chak zòn poukont li, tout asanble a kapab tou jere atravè yon koòdone moun-machin, ki pèmèt operasyon leve 5 degre-de-libète. Lè yo konekte zòn sipò a ak b, osi byen ke c ak d, asanble SPMT divize an zòn devan ak dèyè sou aks Y la; ajiste leve nan zòn sa yo pèmèt 2-degre-de-libète operasyon anplasman longitudinal. Menm jan an tou, lè yo konekte zòn sipò a ak d, osi byen ke b ak c, asanble a divize an zòn gòch ak dwa sou aks X la; ajiste leve nan zòn sa yo pèmèt operasyon woule lateral 4-degre-libète.
Vitès la leve nan sistèm sipò SPMT ka ajiste nan de etap ki baze sou kondisyon aktyèl: se premye etap la configuré atravè sistèm kontwòl la (reglabl soti nan 0% a 100%), ak dezyèm etap la ajiste lè l sèvi avèk yon potansyomèt (reglabl soti nan 0 a 100). Teyorikman, vitès la leve ka ajiste nan yon nivo infinitesimally ba.
An rezime, atravè sistèm sipò li yo, SPMT a pèmèt leve / bese enfinizimal - osi byen ke mouvman anplasman ak woule - atravè 2, 4, ak 5 degre yo libète ilistre nan Figi 2.
Prensip Travay ak Kontwòl pou 1, 3, ak 6 Degre Libète
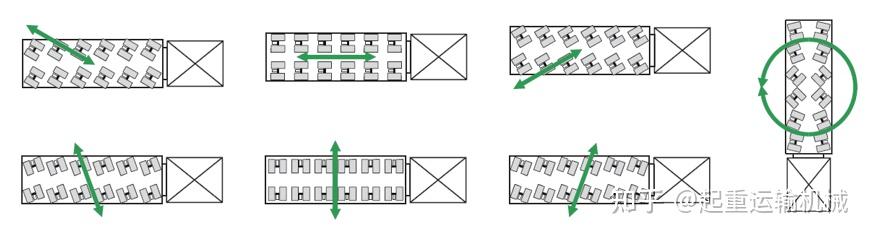
Degre libète (1, 3, ak 6) yo reyalize atravè sistèm volan ak kondwi SPMT yo. Figi a montre kèk nan mòd volan SPMT a, ki pèmèt mouvman nan nenpòt direksyon nan avyon XY la ak volan nan nenpòt ang alantou nenpòt pwen nan avyon sa a. Wou kondwi yo distribye simetrik alantou sant jeyometrik platfòm la, ak pwopilsyon motè idwolik wou yo bay; sistèm nan fèt pou minimize chòk ak vibrasyon pandan operasyon an. Gen de mòd opere ki disponib ki baze sou vitès vwayaj: "Mòd nòmal" ak "Mòd ranpe." Nan mòd nòmal, operatè a kontwole vitès motè atravè gaz la pou kontwole presyon pwodiksyon ponp idwolik la ak koule, kidonk kontwole vitès motè idwolik yo. Mòd ranpe pèmèt pou anviwònman opinyon sistèm espesifik, ki pèmèt otomatik, mouvman vitès fiks; teyorikman, vitès ranpe a ka enfiniman dousman.
Dapre analiz ki pi wo a, sistèm sipò, volan ak kondwi SPMT pèmèt mouvman atravè tout degre libète, ak vitès vwayaj teyorikman enfinizim pou chak degre libète. Konbine ak kapasite pou konbine plizyè inite abitrèman nan avyon XY la, sa pèmèt enstalasyon ak pwezante gwo echèl konpozan modilè lou.
SPMT Pozisyon presizyon Verifikasyon Eksperyans
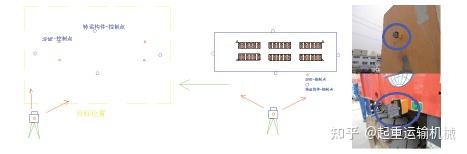
Eksperyans validasyon sa a te fèt sou yon sifas ki nivo konkrè lè l sèvi avèk yon SPMT 6-aks, ki te opere pa pèsonèl pwofesyonèl swiv pwosedi etabli. Konfigirasyon mezi a itilize yon sistèm estasyon total ki gen gwo presizyon ak lojisyèl enspeksyon otomatik "Digital Dock"; estasyon total la te prezante yon presizyon angilè 0.5 segonn ak yon presizyon varye 0.5 mm + 1 mm/ppm, ak yon sistèm informatique ki kapab senkronize plizyè inite pou mezi ak swiv similtane.
Apre yo te fin chaje SPMT ak eleman an, yo te etabli premye pwen referans tè yo, epi yo te kalkile kowòdone pwen mezi sib yo sou eleman an ki baze sou pwen referans sa yo. Lè sa a, SPMT a te deplase lwen pozisyon referans lan, li te retounen sou yon chemen predetèmine, epi li te repoze tèt li nan pozisyon referans orijinal la. Lè yo fin chanje pozisyon, yo te mezire kowòdone pwen mezi yo sou bò gòch ak bò dwat eleman an; Lè sa a, sa yo te konpare ak kowòdone inisyal yo detèmine presizyon pwezante SPMT a.
Deskripsyon nan pwosedi eksperimantal la
Etap 1: Sèvi ak yon estasyon total ak enstalasyon korespondan pou etabli yon pwen referans inisyal sou tè a. Kalkile kowòdone sib yo (konpozan) ki baze sou pwen referans sa a epi fè repitasyon rapid ak gwo presizyon (presizyon pi bon pase 1 mm) pandan y ap mete makè mezi yo.
Etap 2: Apre w fin kite pwen referans inisyal la nan mòd kondwi nòmal, SPMT simulation senaryo enstalasyon an epi retounen nan pwen referans la; lè yo apwoche nan apeprè 20 mèt, preparasyon pou swiv trajectoire kòmanse.
Etap 3: Pandan veyikil la ap vwayaje nan ranje 20-10 mèt soti nan pwen referans inisyal la, yo itilize yon prism swivi 360 degre pou kontwole chemen mouvman an. Pandan mouvman eleman an, kat estasyon total otomatik yo swiv prism la an tan reyèl pou bay fidbak done, sa ki pèmèt koreksyon trajectoire an tan reyèl ki baze sou done sa yo.
Etap 4: Apre koreksyon trajectoire, veyikil la chanje nan mòd "mikwo-deplase". Lè w antre nan yon zòn nan 30 mm nan zòn sib la, ajisteman rapid yo fèt lè l sèvi avèk pwen referans vizyèl; pwen sa yo ofri yon koòdone entwisyon ak pratik, ki pèmèt operatè SPMT fè ajisteman rapid, dirèk.
Etap 5: Enspeksyon wo presizyon fèt lè l sèvi avèk estasyon total la pou bay fidbak poze; SPMT a ajiste pozisyon li baze sou fidbak sa a pou konfime final la, eta plasman egzak la. Apre plasman, done pozisyon ki soti nan pwen enspeksyon yo anrejistre pou analiz rezilta eksperimantal yo.
Ki baze sou analiz eksperimantal ki anwo a, SPMT a ka korije vwayaj dwat li nan 10 mèt pandan operasyon nòmal (mòd ki pa pous), pandan y ap presizyon nan pwezante egzat SPMT a (mòd inching) ka rive nan 2 mm.
Yon analiz fonksyonèl sistèm sipò, volan ak kondwi SPMT demontre kapasite li pou fè operasyon enstalasyon ak pwezante pou gwo echèl konpozan modilè lou. Pou detèmine presizyon pwezante, yo te fè eksperyans lè l sèvi avèk yon sistèm mezi estasyon total ak operasyon aktyèl pwojè yo, pou verifye si presizyon pozisyon an tonbe nan 2 mm. Konklizyon sa yo bay konsèy enpòtan pou enstalasyon ak pwezante gwo konpozan modilè.
Solisyon SPMT soti nan Veyikil Oriental
Analiz ki anwo a montre ke SPMT yo ka bay mouvman milti-direksyon, leve, nivelman, ak pwezante egzak ki nesesè pou enstalasyon konpozan modilè gwo ak lou. Dapre kapasite sa yo, Oriental Vehicles bay yon seri solisyon SPMT ak transpò modilè pou mande transpò ak pwojè enstalasyon lou.
La5-Axle Self-Propelled Modular Transporterse yon solisyon SPMT kontra enfòmèl ant ki fèt pou transpòte ekipman endistriyèl gwo ak lou. Operasyon pwòp tèt ou li yo, sispansyon idwolik, ak volan egzak bay mouvman fleksib ak pwezante nan anviwònman k ap travay ki mande. Konfigirasyon modilè a kapab tou adapte ak diferan dimansyon kago ak kondisyon pwojè yo.
Pou pi gwo aplikasyon lou-chaj, laSPMT trelèbay yon platfòm transpò modilè ki gen gwo kapasite ak sispansyon idwolik ak sistèm volan. Estrikti modilè li pèmèt diferan konfigirasyon aks yo dwe konbine selon pwa ak dimansyon kago a, fè li apwopriye pou gwo ekipman endistriyèl ak pwojè enfrastrikti.

LaTranspòtè modilè pou pwòp tèt ou pou transpò gwo bout bwa ponfèt espesyalman pou transpò ak pwezante gwo travès pon yo ak lòt konpozan enfrastrikti gwo gwosè. Sistèm idwolik pwòp tèt ou li yo ak konfigirasyon modilè bay manyablite ki nesesè pou sit konstriksyon konplèks ak operasyon lou ak pwezante.

Pou pwojè ki mande pi gwo kapasite transpò, la300–400T Transpò modilè pwòp tèt ouofri yon solisyon lou pou kago ultra-lou. Avèk liy aks configurable ak operasyon pwòp tèt ou, li ka adapte ak kondisyon chaj diferan ak kondisyon pwojè.
Solisyon SPMT sa yo montre kouman teknoloji transpò modilè ka pwolonje pi lwen pase transpò lou-chaj konvansyonèl pou sipòte pwezante ak enstalasyon gwo konpozan modilè. Tou depan de pwa kago, dimansyon, sant gravite, kondisyon sit, ak presizyon pwezante obligatwa, konfigirasyon SPMT apwopriye a ka chwazi oswa Customized.

Konsènan Veyikil Oriental
Oriental Vehicles International Co., Limited se yon manifakti pwofesyonèl nan semi-trelè, transpòtè, ak ekipman transpò espesyal. Te fonde an 2002, konpayi an gen plis pase 20 ane eksperyans nan rechèch machin ak devlopman ak manifakti. Enstalasyon pwodiksyon li yo kouvri apeprè 300,000 mèt kare, ki gen ladan yon zòn pwodiksyon 80,000 mèt kare ak liy pwodiksyon machin espesyalize ak ekipman enspeksyon dedye.
Oriental Vehicles bay semi-trelè Customized ak solisyon transpò lou selon kondisyon kliyan yo. Pou gwo ak lou kago ki pa estanda, konpayi an ofri yon sèvis entegre ki kouvri konsepsyon ak pwodiksyon, ak kapasite chaj Customized sòti nan 30 a 1,200 tòn. Pwodwi li yo te ekspòte nan plis pase 20 peyi epi yo itilize nan konstriksyon, lojistik, min, pouvwa, ak lòt endistri espesyalize.
Pou pwojè ki enplike gwo konpozan modilè, ekipman endistriyèl lou, estrikti pon, oswa lòt kago ultra-lou, Oriental Vehicles ka devlope yon solisyon transpò ki apwopriye SPMT oswa modilè selon kondisyon pwojè espesifik yo.
Kontakte Oriental Vehicles pou diskite sou transpò lou, enstalasyon modilè, oswa pwojè SPMT ou.
Pwodiksyon ki gen rapò:Transpòtè modilè pou pwòp tèt ou pou transpò gwo bout bwa pon
300–400T Transpò modilè pwòp tèt ou
5-Axle Self-Propelled Modular Transporter
Atik ki gen rapò:Ki sa ki fè transpòtasyon pwòp tèt ou diferan?
Ki lè transpòtasyon pwòp tèt ou pi bon pou machin lou?
Li plis:Ki machin lou ki transpòte pa trelè modilè?
Ki jan transpòtasyon pwòp tèt ou diferan de transpò konvansyonèl modilè?


